
 人間の知能を理解するためにロボットをつくる
~認知ロボティクスが切り拓く未来~
理工学研究科 総合デザイン工学専攻 電気情報工学カリキュラム 准教授
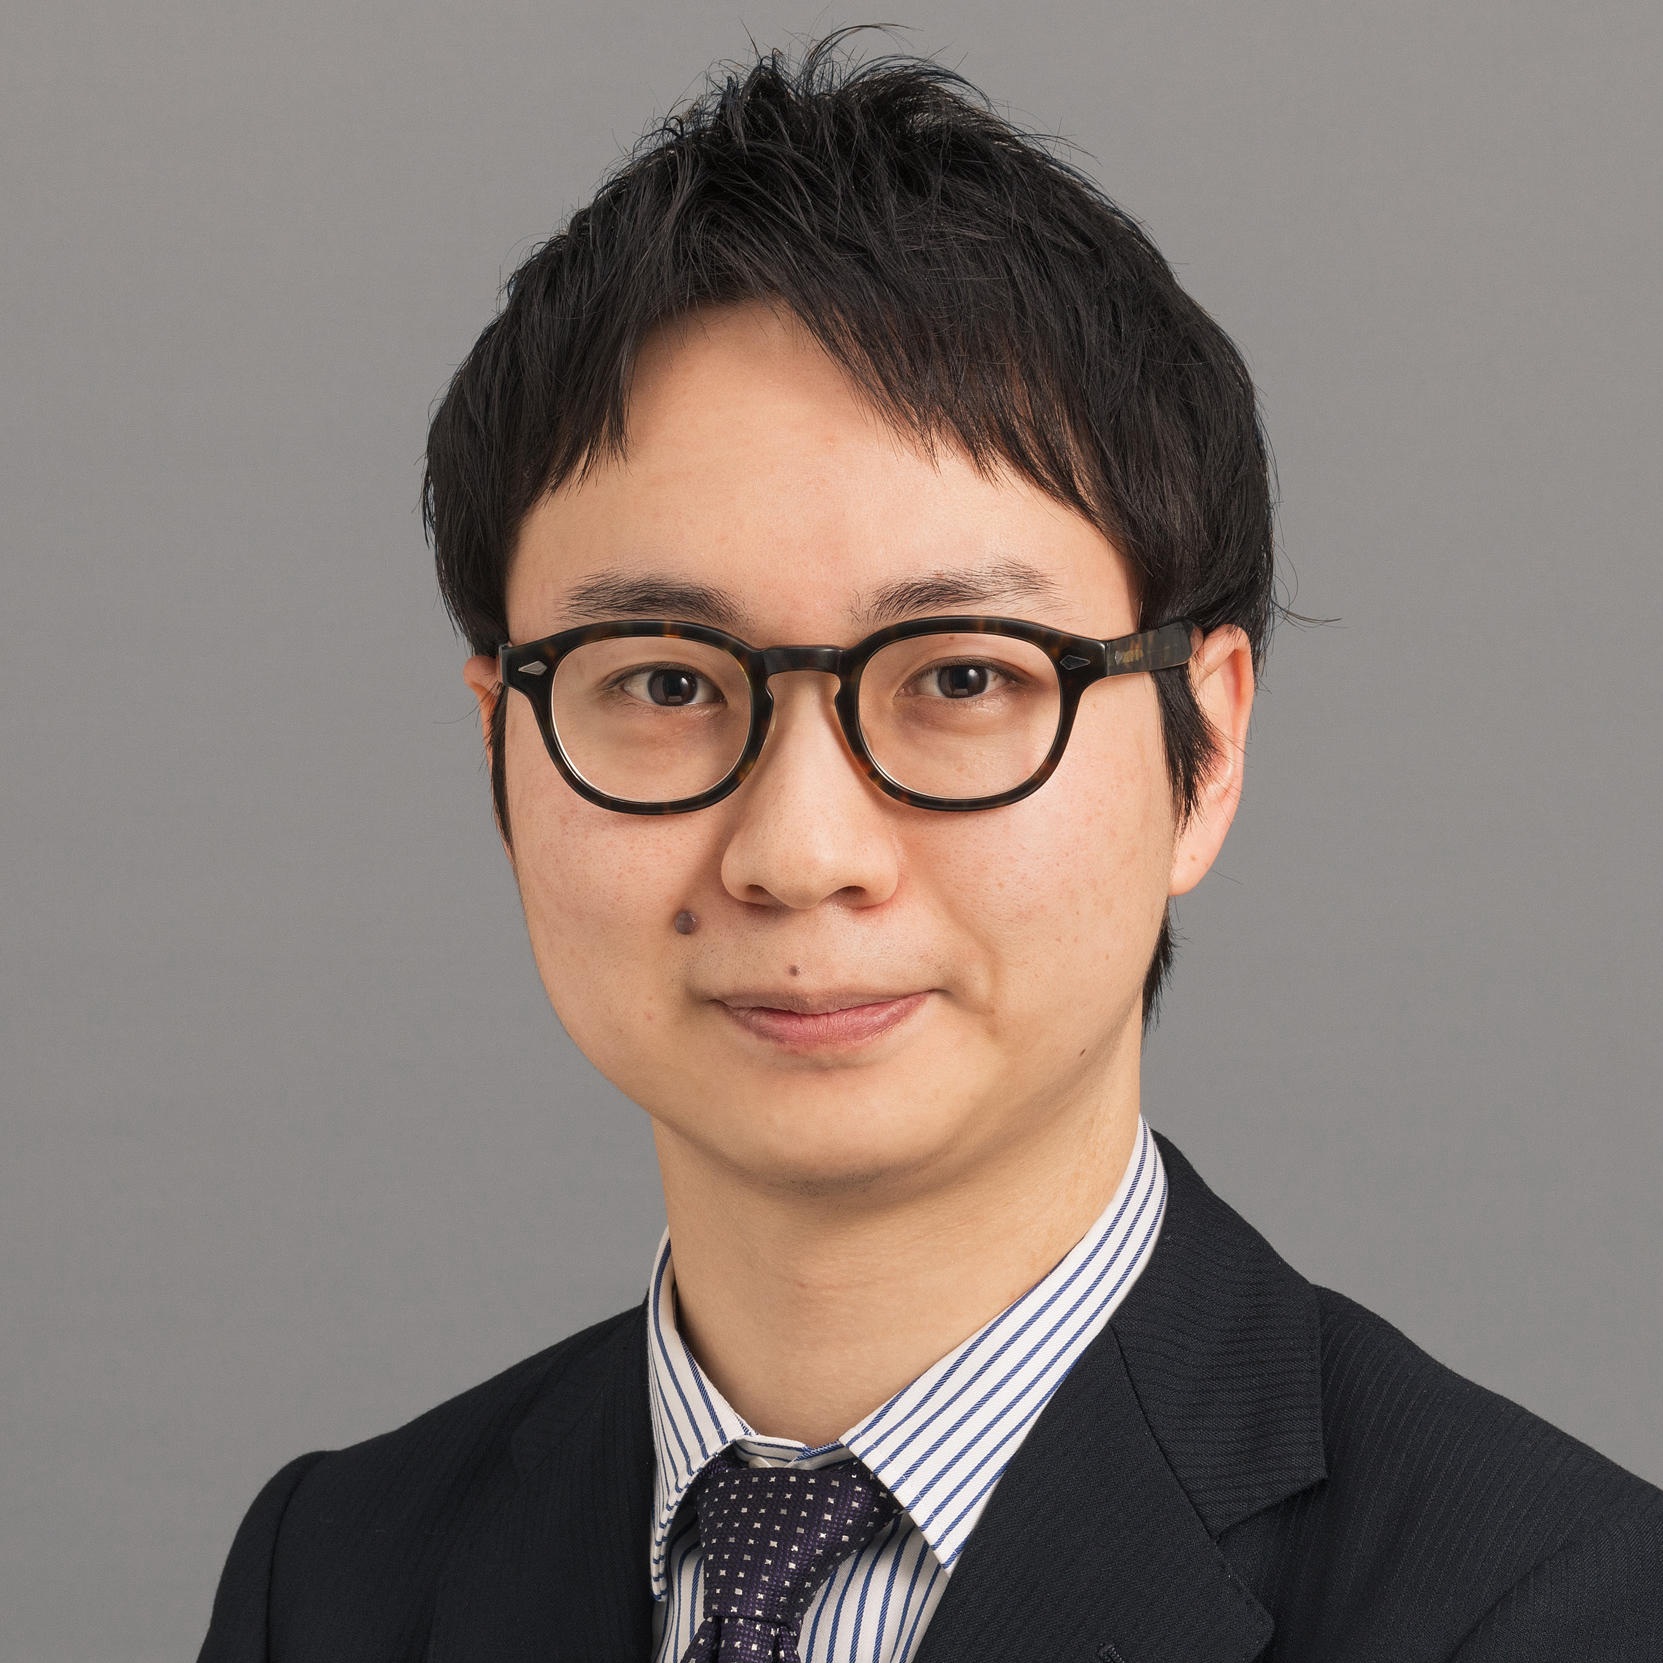
「人間の知能を理解することと、ロボットを賢くすることは表裏一体だと思っています。」村田先生は、人間の知能のしくみを理解し、その知見をロボットへ応用する「認知ロボティクス」の研究に取り組んでいます。
研究の目的は、単にロボットを高性能にすることではありません。人間がどのように世界を理解し、学習し、環境の変化に適応しているのか。そのしくみを解き明かし、ロボットの知能として実装することを目指しています。私たちは日常生活の中で、物に触れたり、人と関わったりする経験を通して、「次に何が起こるのか」を自然に予測しています。そして、その予測をもとに行動を選択しています。村田先生は、こうした人間の学習のしくみをロボットにも取り入れたいと考えています。
「ロボットも人間と同じように、感覚や運動の経験を積み重ねることで、自分の周囲で何が起きているのか、次に何が起こるのかを理解し、それに応じて行動できるようになるべきだと考えています。」
その先に見据えているのが、環境が変化しても柔軟に適応し、自ら学び続けるロボットの実現です。
人間の知能を理解するためにロボットをつくる
村田先生はロボットの研究者なのでしょうか。それとも、人間の知能を研究しているのでしょうか。先生の答えは、「両方です」。
「もともとの興味は、人間の知能や脳がどのようなしくみで働いているのかを理解することにありました。」
人間の知能を研究する方法には、大きく二つのアプローチがあります。一つは、脳活動や行動を計測し、そのデータを分析する方法です。もう一つは、人間の知能のしくみを仮説として組み立て、実際に動くシステムとして構築し、その妥当性を確かめる方法です。村田先生が取り組んでいるのは後者の「構成論的アプローチ」です。
「もし人間の知能と同じように振る舞うシステムを作ることができたら、人間の知能を理解できたと言えるのではないかと考えています。」
まず、人間の脳の中でどのような情報処理が行われているのかについて仮説を立てる。次に、その仮説を数式やプログラムとして実装する。そしてロボットに搭載し、人間のように学習・行動できるかを検証する。こうしたプロセスを通じて、人間の知能の本質に迫ろうとしています。
なぜロボットを使うのか
人間の知能を研究する方法はロボットだけではありません。例えば、脳の情報処理をコンピュータ上で再現し、シミュレーションによって検証する研究も数多く行われています。しかし村田先生は、実際に身体を持つロボットを使うことに大きな意味があると考えています。
「人間は頭の中だけで考えているわけではありません。自分が動き、その結果として環境が変化し、その変化を感覚として受け取りながら学習しています。」
例えば、人が物に触れると感触が返ってきます。歩けば景色が変わります。私たちは、自分と世界が相互に影響し合う中で学習し続けています。
「脳だけを考えるのではなく、身体と環境との関わりまで含めて理解する必要があると思っています。」この考え方は「身体性」と呼ばれています。
同じ人間でも、子どもと大人では体の大きさが異なり、見えている世界やできる行動も変わります。すなわち、知能は脳だけで生まれるのではなく、身体や環境との関係の中で形成されているのです。だからこそ村田先生は、実際に身体を持ち、環境と関わるロボットを研究に用いています。
「人間の知能を理解したい。そして、その理解によって得られた知見を、実社会で役立つロボットへ応用したいのです。」
人間の脳のしくみから学ぶ
「脳は、常に次に起こることを予測しながら行動していると考えられています。」村田先生の研究の背景には、「予測符号化(Predictive Coding)」や「能動的推論(Active Inference)」と呼ばれる理論があります。例えば、人は飛んできたボールの軌道を予測しながら自然に手を伸ばします。また、ドアを開ける際にも、どの程度の力が必要かを無意識のうちに予測しています。村田先生は、このような人間の認知メカニズムを計算モデルとして表現し、ロボットの学習へ応用する研究を進めています。認知神経科学、ロボティクス、機械学習を融合しながら、人間のように学び、環境へ適応できる知能ロボットの実現を目指しています。
ロボットへの憧れから、人間の知能の研究へ
村田先生がロボットに興味を持ったのは、幼い頃でした。「幼稚園の頃からロボットが好きでした。当時見ていた戦隊ものには恐竜型のロボットが登場していて、それに強く惹かれていました。」その興味は大学へ進学してからも変わることはありませんでした。転機となったのは大学3年生の頃です。授業で、脳と機械をつなぐ「ブレイン・マシン・インタフェース(BMI)」の研究を知りました。
「人間の脳には『可塑性』という性質があります。たとえ機械と接続されても、その環境に適応しながら学習できるという話を聞いて、とても衝撃を受けました。」
なぜ、人間は環境の変化に適応できるのか。なぜ学習し、成長できるのか。村田先生の関心は、ロボットそのものから、人間の知能へと広がっていきました。その後、知能研究に取り組む研究室への配属を希望し、当時の理化学研究所脳科学総合研究センターに所属していた谷先生らとの共同研究チームで研究をスタートします。「今取り組んでいる研究の原型は、実は学部4年生の卒業研究の頃から続いているんです。」以来10年以上にわたり、一貫して「人間の知能を理解し、それをロボットへ応用する」というテーマを追究し続けています。
人間の知能の謎を解き明かしたい
研究を続ける原動力について伺うと、村田先生は「知能の謎」を挙げました。
「人間の知能には、まだわかっていないことがたくさんあります。そのしくみを知りたいという気持ちが大きいですね。」
人はどのように学習するのか。どのように次に起こることを予測しているのか。なぜ環境の変化に適応できるのか。こうした問いに向き合いながら、人間の知能に近い能力をロボットで実現する方法を探っています。そして、その成果が目に見える形で現れる瞬間も研究の大きな魅力だといいます。
「最初は何もできなかったロボットが、学習を重ねる中でできることを増やしていく。その瞬間を見るのは本当に楽しいです。」
人間の知能を理解したい。その理解をもとに、より賢く柔軟に行動できるロボットを実現したい。この知的探究心こそが、村田先生の研究の原動力です。
人間の知能の原理を、現実世界のロボットで確かめたい
研究の背景にあるのは、「自由エネルギー原理」や「能動的推論(Active Inference)」と呼ばれる理論です。これらは、人間がどのように世界を理解し、予測しながら行動しているのかを説明しようとする理論的な枠組みで、理論神経科学や計算論的神経科学の分野で提唱されてきました。しかし、これまでの多くの研究はコンピュータ上のシミュレーションによる検証が中心でした。
「理論としてはとても魅力的なのですが、シミュレーションの中だけで動いているのを見ているだけでは物足りなかったんです。」
そこで村田先生は、その理論を実際のロボットに搭載し、現実世界で本当に機能するのかを確かめる研究に取り組んできました。「ロボットが実際に環境と関わりながら学習し、人間のように状況へ適応できるのかを検証したいと考えています。」このテーマには特に力を注ぎ、JSTさきがけプロジェクトでも約3年半にわたり研究を進めてきました。人間の知能を理解すること。そして、その理解を現実世界で動くロボットとして形にすること。村田先生は、理論と実世界を結びつけながら、人間の知能の本質に迫ろうとしています。
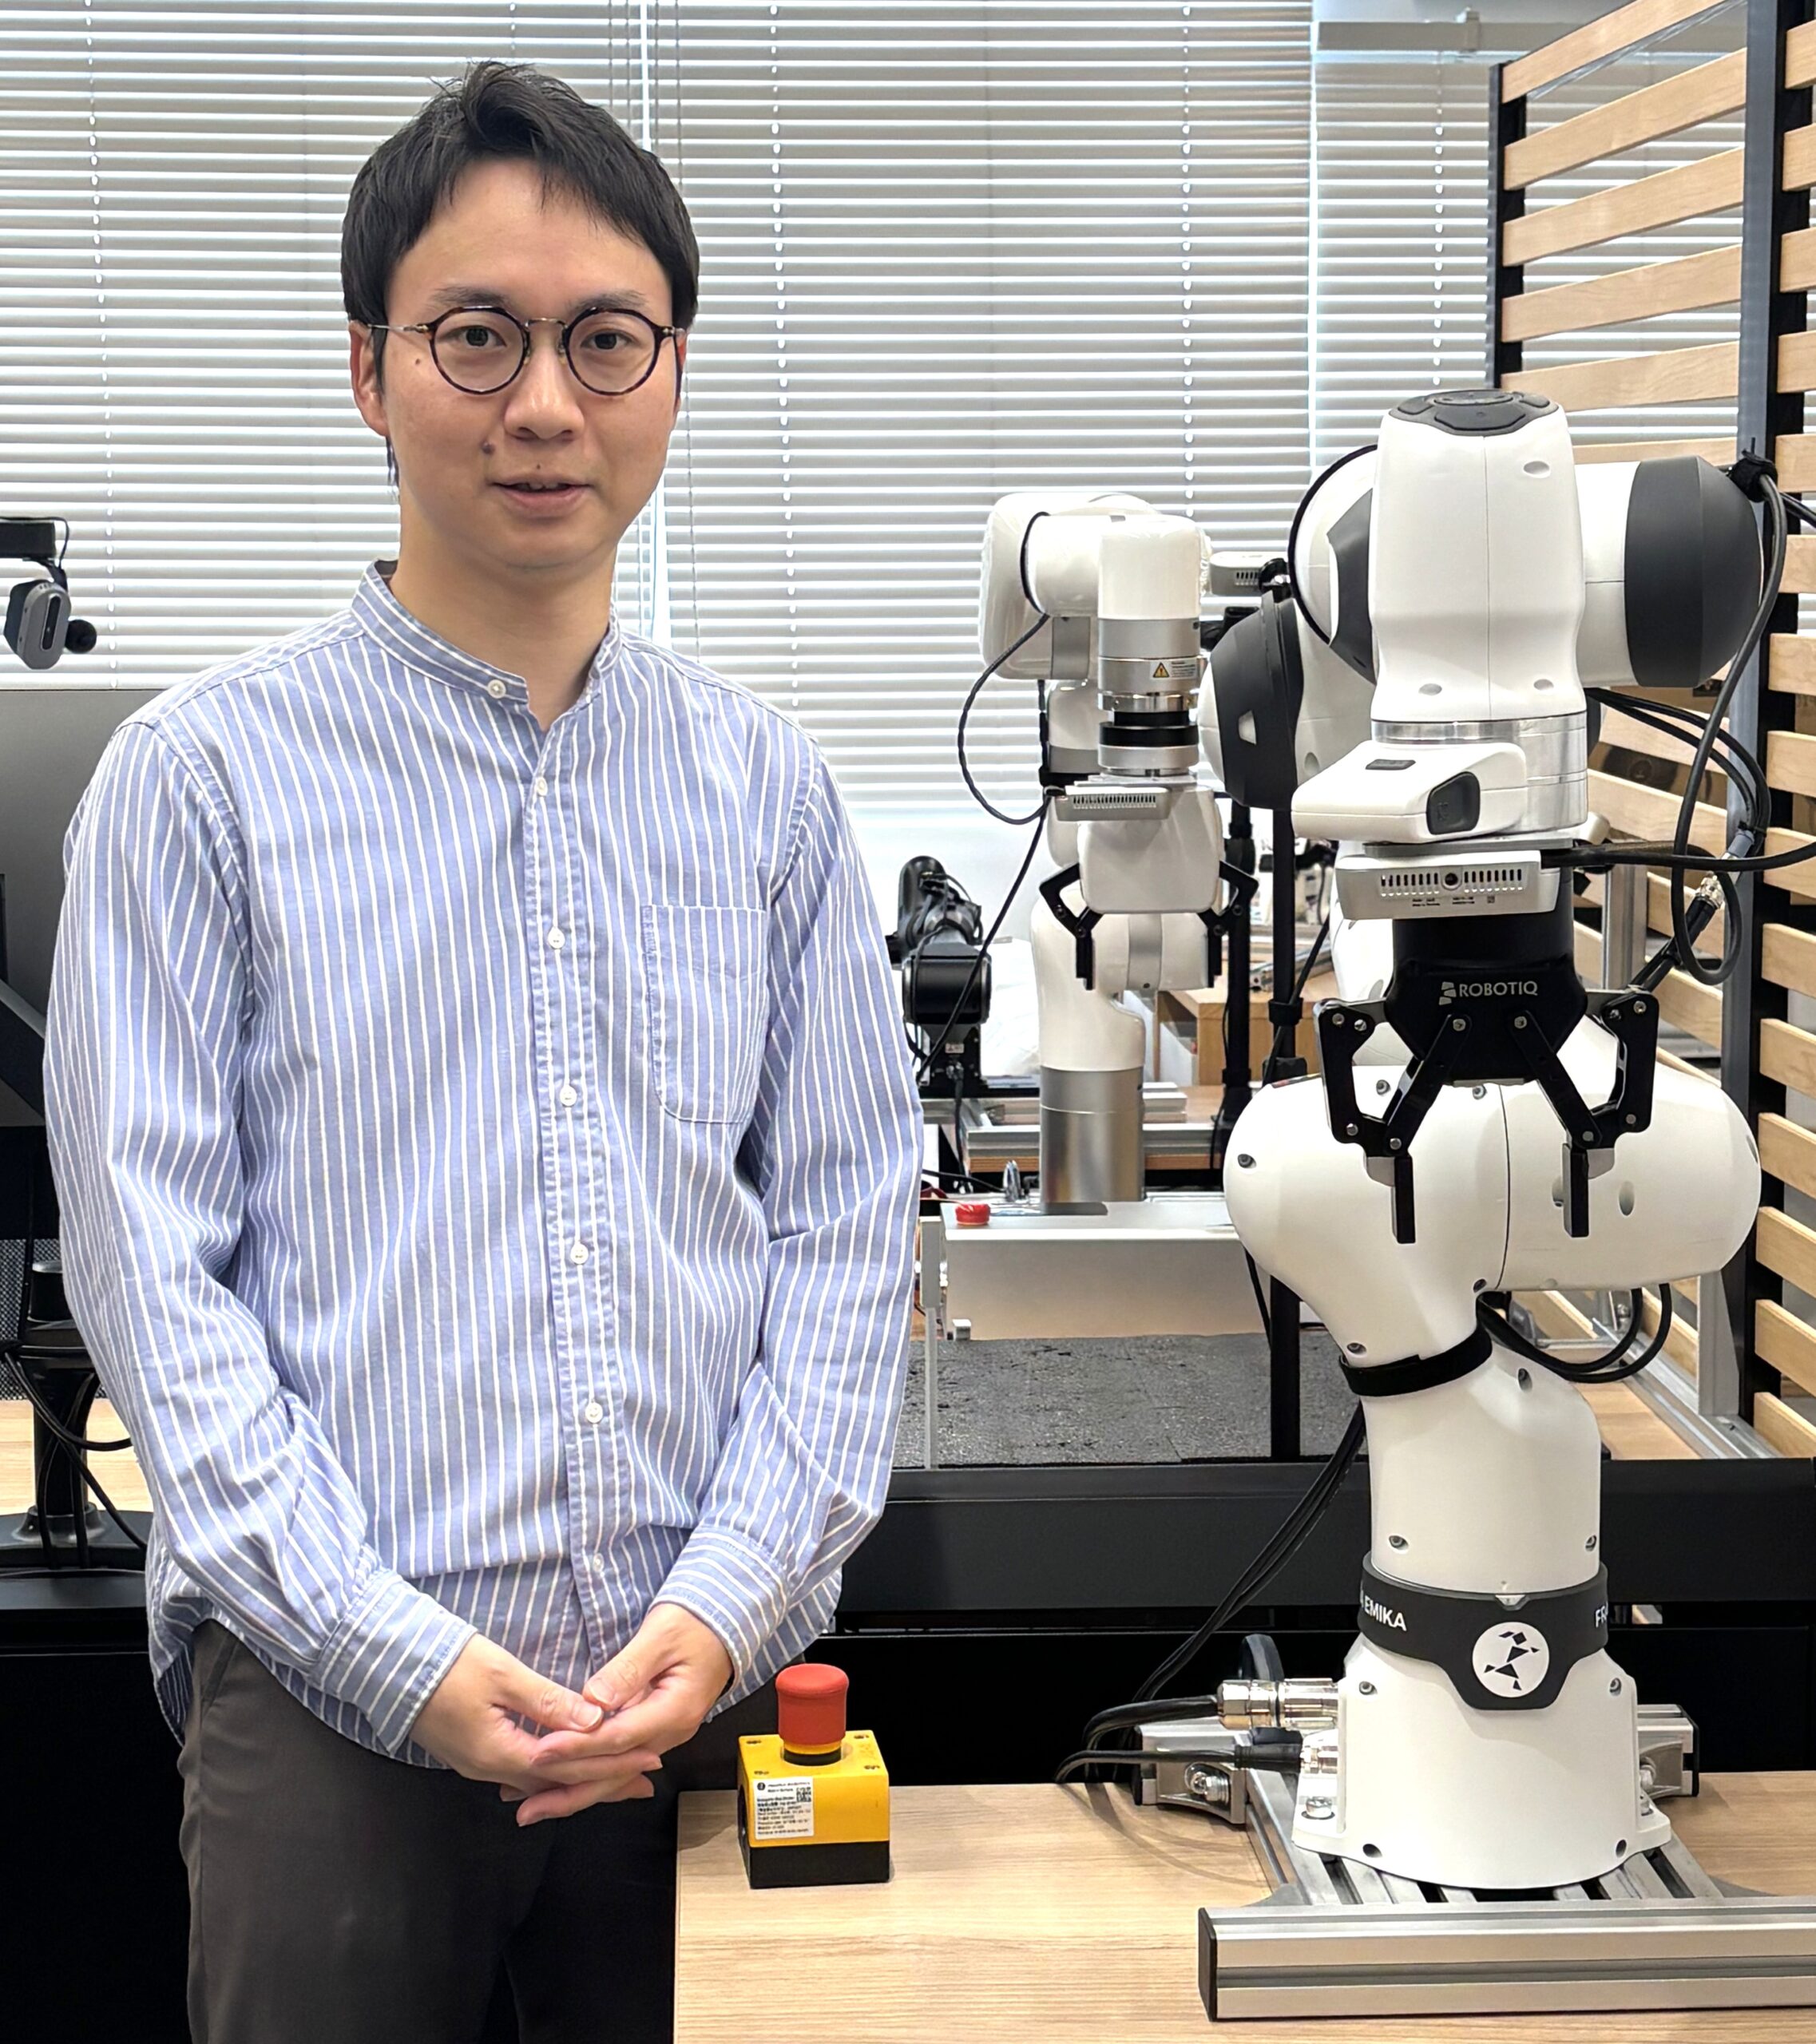
人とロボットが自然に協力するために
もう一つの研究の柱が、人とロボットの相互作用に関する研究です。近年、人とロボットが同じ空間で作業する場面が増えつつあります。しかし、人と人が行うような自然な協調は、まだ容易には実現できません。
「最近は、人とロボットが接触しながら協力するときの『力のやり取り』に興味を持っています。」
例えば、人同士で物を運ぶとき、私たちは相手の動きに合わせて力を抜いたり、逆に方向を変えたいときには少し強く力を加えたりします。言葉を交わさなくても、力のやり取りを通じて互いの意図を伝えているのです。一方、ロボットが人間同士のように、相手の意図や状況に応じて柔軟に力加減を変えることは、まだ容易ではありません。
「人と人とのやり取りでは、常に同じ力をかけ続けているわけではありません。その場の状況に応じて力を調整しています。」
今は相手に任せる。ここはしっかり支える。そうした微妙な力加減をロボットが理解し、人に合わせて振る舞えるようにすることを目指しています。
人とロボットが支え合う未来へ
こうした研究は、生産現場や医療・介護、リハビリテーションなど、さまざまな分野への応用が期待されています。「リハビリでは、ロボットがすべてを支援してしまうだけでは十分ではありません。」患者自身が頑張るべき場面では支援を控え、必要なときだけサポートする。そうした柔軟な協力関係が重要になります。「今は少し頑張ってもらう。ここはロボットが支える。」そのような自然な役割分担が実現できれば、より効果的な支援が可能になります。
人間の知能の原理を理解すること。その知見を活用して、人とロボットが自然に協調できる社会を実現すること。村田先生は、人とロボットが互いを理解し、支え合える未来を見据えながら研究を続けています。
実世界と実社会の間にある大きな壁
村田先生は、研究成果を実社会で活用することの難しさについても強く意識しています。そのきっかけの一つが、川崎市で開催された講演会でした。研究紹介の依頼を受けて参加した際、同じく登壇していたスタートアップ企業は、学習するロボットを実際の工場へ導入する取組みを進めていました。その話を聞きながら、村田先生は改めてあることを実感したといいます。
「私たちは研究室の中で、ロボットを実世界で動かす研究をしています。一方で企業は、実社会でロボットを活用することに取り組んでいました。」研究者はよく、シミュレーションと実世界の間には大きなギャップがあると言います。しかし村田先生は、そのさらに先にもう一つの壁があると感じました。
「シミュレーションと実世界にはギャップがあります。そして、実世界と実社会の間にもギャップがあるのです。」
コンピュータの中のシミュレーション環境は、研究者が自由に条件を設定できます。研究室の実験環境も、ロボットがうまく動作するよう丁寧に整備されています。しかし実際の現場はそうではありません。
「研究室では、作業台を準備し、実験に適した環境を整えます。しかし実社会では、そもそも作業台が水平でないこともあります。」
工場や作業現場では、「床が完全に平らとは限らない、ケーブルや機材が配置されている、人が同じ空間で作業している、想定外の出来事が頻繁に起こる」といった状況が当たり前です。
「研究室は実世界ですが、かなり環境が整っています。実社会では、もっと複雑な状況の中でロボットが動かなければなりません。」
人が働き、物が行き交い、多様な条件が重なる環境で、人とロボットが安全に協調することは、今なお、大きな研究課題です。「研究室の中でロボットを動かすことと、社会で役立つロボットを実現することは別の課題だと改めて感じました。」
企業との対話から生まれる新しい研究
こうした気づきは、企業との対話の重要性を改めて認識するきっかけにもなりました。「研究室で研究しているだけでは、現場で本当に求められていることは分かりません。」
現場では何に困っているのか。どのような作業が難しいのか。どのような技術が求められているのか。そうした課題に直接触れることで、自分たちの研究が社会でどのように役立つのかが見えてくるといいます。
「企業の方から『こういうことで困っている』『こういうことを実現したい』という相談を受けたときに、研究の立場から『それならこういう形で解決できるかもしれません』と提案できるようになりたいと思いました。」
人間の知能を理解すること。ロボットを現実世界で動かすこと。そして、その成果を実社会の課題解決につなげること。村田先生は、研究室と社会の距離を少しずつ縮めながら、人とロボットが共に働く未来の実現を目指しています。
少ない経験から学べるロボットを目指して
では、5年後、10年後にはどのような研究を実現したいのでしょうか。村田先生がまず挙げたのは、「学習効率」の向上です。現在の学習型ロボットは、新しい作業を習得するために大量のデータを必要とします。例えば、ロボットアームが物を掴む動作を学習するためには、人間が遠隔操作で何百回も実演し、そのデータを学習させる必要があります。さらに環境が変われば、再びデータを収集し直さなければなりません。
「現在は、大量のデータを集めて学習させ、その後にロボットを動かすという流れになっています。」
しかし、人間はそうではありません。一度の失敗から学び、次に活かすことができます。「人間のように、少ない経験から学び、その場で学習しながら成長できるロボットを実現したいと思っています。」
学習のために必要なデータをできるだけ減らし、学習と行動を同時に進めながら環境へ柔軟に適応できる知能。その実現が、今後5年ほどの大きな目標だといいます。
人とロボットが理解し合える未来へ
さらに10年後を見据えると、その先には人とロボットが自然に協力する社会があります。
「ただ完全自律で動くロボットを作りたいわけではありません。」
ロボットがわからないことに直面した時は、人に確認する。自分で判断できることは自律的に行う。そして、人とロボットがお互いの得意なことを活かしながら協力する。そんな関係性を目指しているといいます。「同じ空間で、人とロボットがお互いを補いながら活動できるようになると面白いと思っています。」
その根底にあるのは、やはり人間の知能への関心です。村田先生は、「得体の知れない超知能」のようなロボットにはあまり魅力を感じないと語ります。
「人間とは全く違う知能を持ったスーパーロボットよりも、人間が理解できる知能を持ったロボットの方が興味があります。」
人と人が自然に協調できるのは、同じような知能のしくみを持ち、似た経験を積み重ねているからかもしれません。言葉にしなくても、相手が何を考え、何をしようとしているのかをある程度想像することができます。
「ロボットも、人間と同じような知能のしくみを持つことで、もっと自然に理解し合えるようになるのではないかと思っています。」
人間の知能を理解すること。その理解をロボットへ実装すること。そして、人とロボットが互いを理解し、支え合える社会をつくること。それが、村田先生が描く未来です。
企業・学生のみなさんへ
最後に、企業や学生へのメッセージを伺いました。企業との連携については、研究室だけでは見えない現場の課題を知ることが重要だと語ります。
「大学で研究しているだけでは、現場で本当に求められていることや、何に困っているのかは分かりません。」だからこそ、企業との対話を通じて研究と社会の距離を縮めていきたいと考えています。
「『こういうことで困っている』『こんなことを実現したい』という相談をいただければ、私たちの研究や基盤技術で貢献できることがあるかもしれません。」
また、学生に向けては研究環境の魅力を紹介してくださいました。
「研究室には、人型ロボットや移動ロボット、マニピュレータなど、さまざまなロボットがあります。」
こうした研究用ロボットは一台数百万円以上するものも多く、個人で触れる機会はほとんどありません。
「高価なロボットを実際に動かしながら研究してみたい人には、とても面白い環境だと思います。」
人間の知能の謎に挑みたい人。ロボットを通して未来の社会を考えてみたい人。そんな学生を、村田先生は歓迎しています。
人間はなぜ学習できるのか。なぜ環境の変化に適応できるのか。そして、人とロボットはどのように理解し合えるのか。人間の知能の謎に挑みながら、その知見をロボットへ実装する。村田先生は、人とロボットが自然に共生する未来を見据え、今日も知能の本質を探究し続けています。